Anthropic выпустила стандарт MHS для прямого контроля физических приборов через нейросети
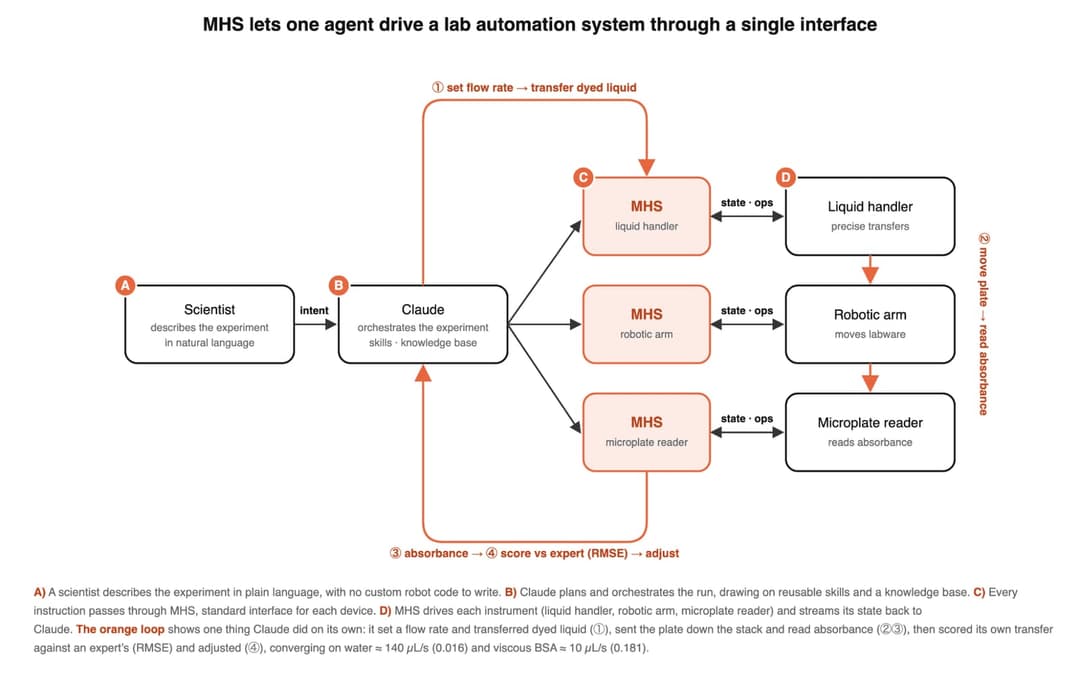
Роботизированный манипулятор переносит планшет к оптическому ридеру, пока дозатор отмеряет десятые доли микролитра в соседней ячейке, и всё это без единой строчки заказного связующего софта. Компания Anthropic вместе с исследовательским кампусом HHMI Janelia представила исследовательский превью-релиз Model Hardware Standard (MHS). Это открытая спецификация, которая позволяет ИИ-агентам напрямую и безопасно дирижировать физическими приборами — от лазеров и оптических микроскопов до роборук и жидкостных станций. Проект вырос из совместной работы команды Beneficial Deployments в Anthropic и исследователя Арко Баста из HHMI Janelia, уставших от главной боли лабораторного и аппаратного инжиниринга: бесконечной ручной интеграции «железа».
Любой, кто пытался подружить между собой два разнородных станка или прибора от разных фабрик, знает этот тупик. Написание кастомных мостов силами редких специалистов обычно растягивается на недели или месяцы. MHS сжимает пусконаладку оборудования до считаных часов или минут. Спецификация не зависит от конкретной языковой модели и работает с любыми аппаратами, имеющими программируемый интерфейс. Логика строится на трёх понятных слоях. Первый — стандартизированный драйвер между операционной системой и железным узлом с элементарными примитивами вроде команд «read» (снять показатель температуры) и «write» (задать нужный нагрев). Второй — механизм автообнаружения: подключенная аппаратура сразу заявляет о себе в сети в едином формате без переходников. Третий — контекстные метатеги. Физические свойства (например, чистый вес звеньев манипулятора), которые невозможно вытащить из бинарного кода, пользователь или агент вносят обычным текстом, а драйвер сам генерирует референсный файл с жесткими пределами безопасности.
Управлять этой цепочкой можно через терминал (CLI), классический API или Model Context Protocol (MCP). Внутри заложен гибридный сценарий. Сначала ИИ-модель интерактивно исследует рабочее поле — допустим, калибрует луч по картинке с камеры, рассуждая на каждом шаге. Затем система консервирует удачную последовательность в детерминированный скрипт, и прибор выполняет её круглосуточно на автомате, не сжигая лишние токены на постоянные размышления.
Полевые испытания: от вязкого белка до квантовых лазеров
Первым масштабным полигоном для MHS стали биохимические тесты в фармгиганте Genentech. Команда проверяла автоматизацию BCA-анализа белка с участием трёх разнородных машин: ликвид-хендлера, роборуки и микроплашечного фотометра на 96 лунок. Нейросеть Claude получила задачу откалибровать гидродинамику дозирования так, чтобы минимизировать среднеквадратичную ошибку по сравнению с эталоном человека-оператора. Модель самостоятельно выяснила, что стандартная скорость для водных растворов разрушительна для сывороточного альбумина (BSA). Для воды Claude зафиксировала подачу на уровне ~140 мкл/с с погрешностью RMSE всего 0.016, а для вязкого BSA аккуратно занизила поток до 10 мкл/с с показателем RMSE 0.181. Когда дозатор случайно терял наконечники или датчики фиксировали пену, агент перестраивал план прямо на лету.
Другие академические и индустриальные площадки подтвердили тот же темп:
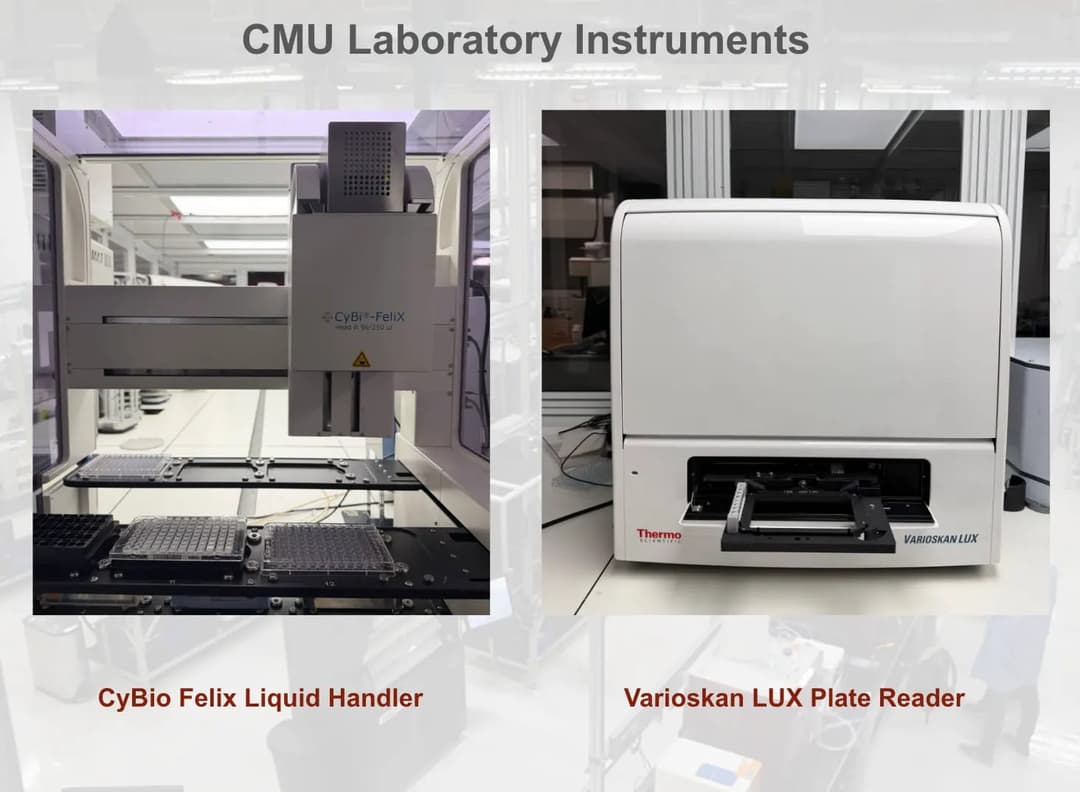
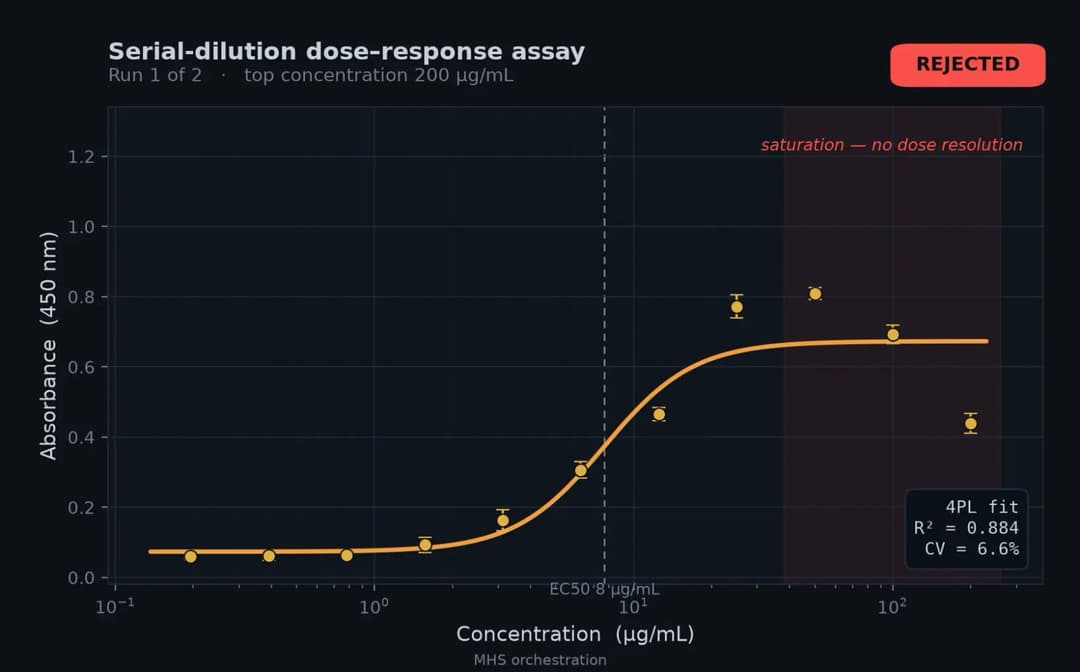
- Университет Карнеги — Меллона ускорил серийные разведения растворов «доза-реакция» примерно втрое, объединив агентом несовместимые машины под управлением трёх отдельных компьютеров.
- В лабораториях Бейкера и Пинглая в Вашингтонском университете ИИ взял под контроль количественную ПЦР с мониторингом кривых в реальном времени и предотвратил аварии при передаче планшетов от роборуки к станции.
- Специалисты QuEra Computing передали алгоритму юстировку квантового лазера: созданный агентом контроллер восстанавливал точную частоту фиксации луча в 99.3% случаев без участия оператора.
- Кампус HHMI Janelia свёл семь разрозненных программных оболочек для микроскопии в единую панель, а Tetsuwan Scientific встроила стандарт в среду ResearchOS для полевого анализа воды в ручье Сан-Педро-Крик.
К экосистеме уже присоединился плотный пул вендоров. AWS подготовила закрытый пререлиз в пакете Strands Robots, Automata внедрила спецификацию в систему LINQ для перехвата сбоев, а Doosan Robotics и Universal Robots тестируют координацию групп манипуляторов. В списке участников значатся Tecan с жидкостными комплексами Fluent, QIAGEN с платформой диагностики биообразцов QIAsymphony Connect, MBF Bioscience с ПО ScanImage для лазерных микроскопов, а также Danaher, сообщество Hugging Face с робобиблиотекой LeRobot и Raspberry Pi с модулем Camera MHS Driver.
Честно говоря, иллюзий строить не стоит: физический мир даётся языковым моделям со скрипом. На тестах в Genentech Claude поначалу приняла пузыри в реагентах за программный сбой софта и пыталась упрямо повторять операцию в той же лунке, пока инженеры не подсказали сменить точку забора и сбавить обороты перемешивания. Пространственное мышление больших моделей всё ещё спотыкается о слепые зоны оптики и механику сред. Кроме того, стандарт бессилен перед старыми аналоговыми станками без цифрового интерфейса. Сейчас Anthropic дорабатывает дорожную карту физической безопасности (Physical Safety Roadmap) — полноценный открытый исходный код выложат только после того, как исключат сценарии опасного перехвата аппаратуры.
Для креативных инженеров, авторов масштабных kinetic-инсталляций и разработчиков интерактивных студийных сетапов этот релиз означает тектонический сдвиг. До сих пор любая попытка связать рельсовую камеру, лазерный проектор, шаговые моторы и DMX-свет в один слаженный перформанс требовала прорвы самодельного связующего кода и бесконечной ручной отладки протоколов. MHS даёт осязаемый чертёж мира, в котором физические декорации и машинерия собираются в единый оркестр обычной текстовой инструкцией. Граница между кодом на экране и сервоприводом на съёмочной площадке окончательно перестаёт быть непреодолимой.